Estudio de caso en una explotación de áridos a cielo abierto en la región sur (RD), y su efecto en el volumen de pilas
Ing./Agrim. Werner Mejía Gómez, agrimensor (CODIA 29172). AgrimData & Servicios, SRL. Datos de campo del 1 de febrero de 2025.
Resumen
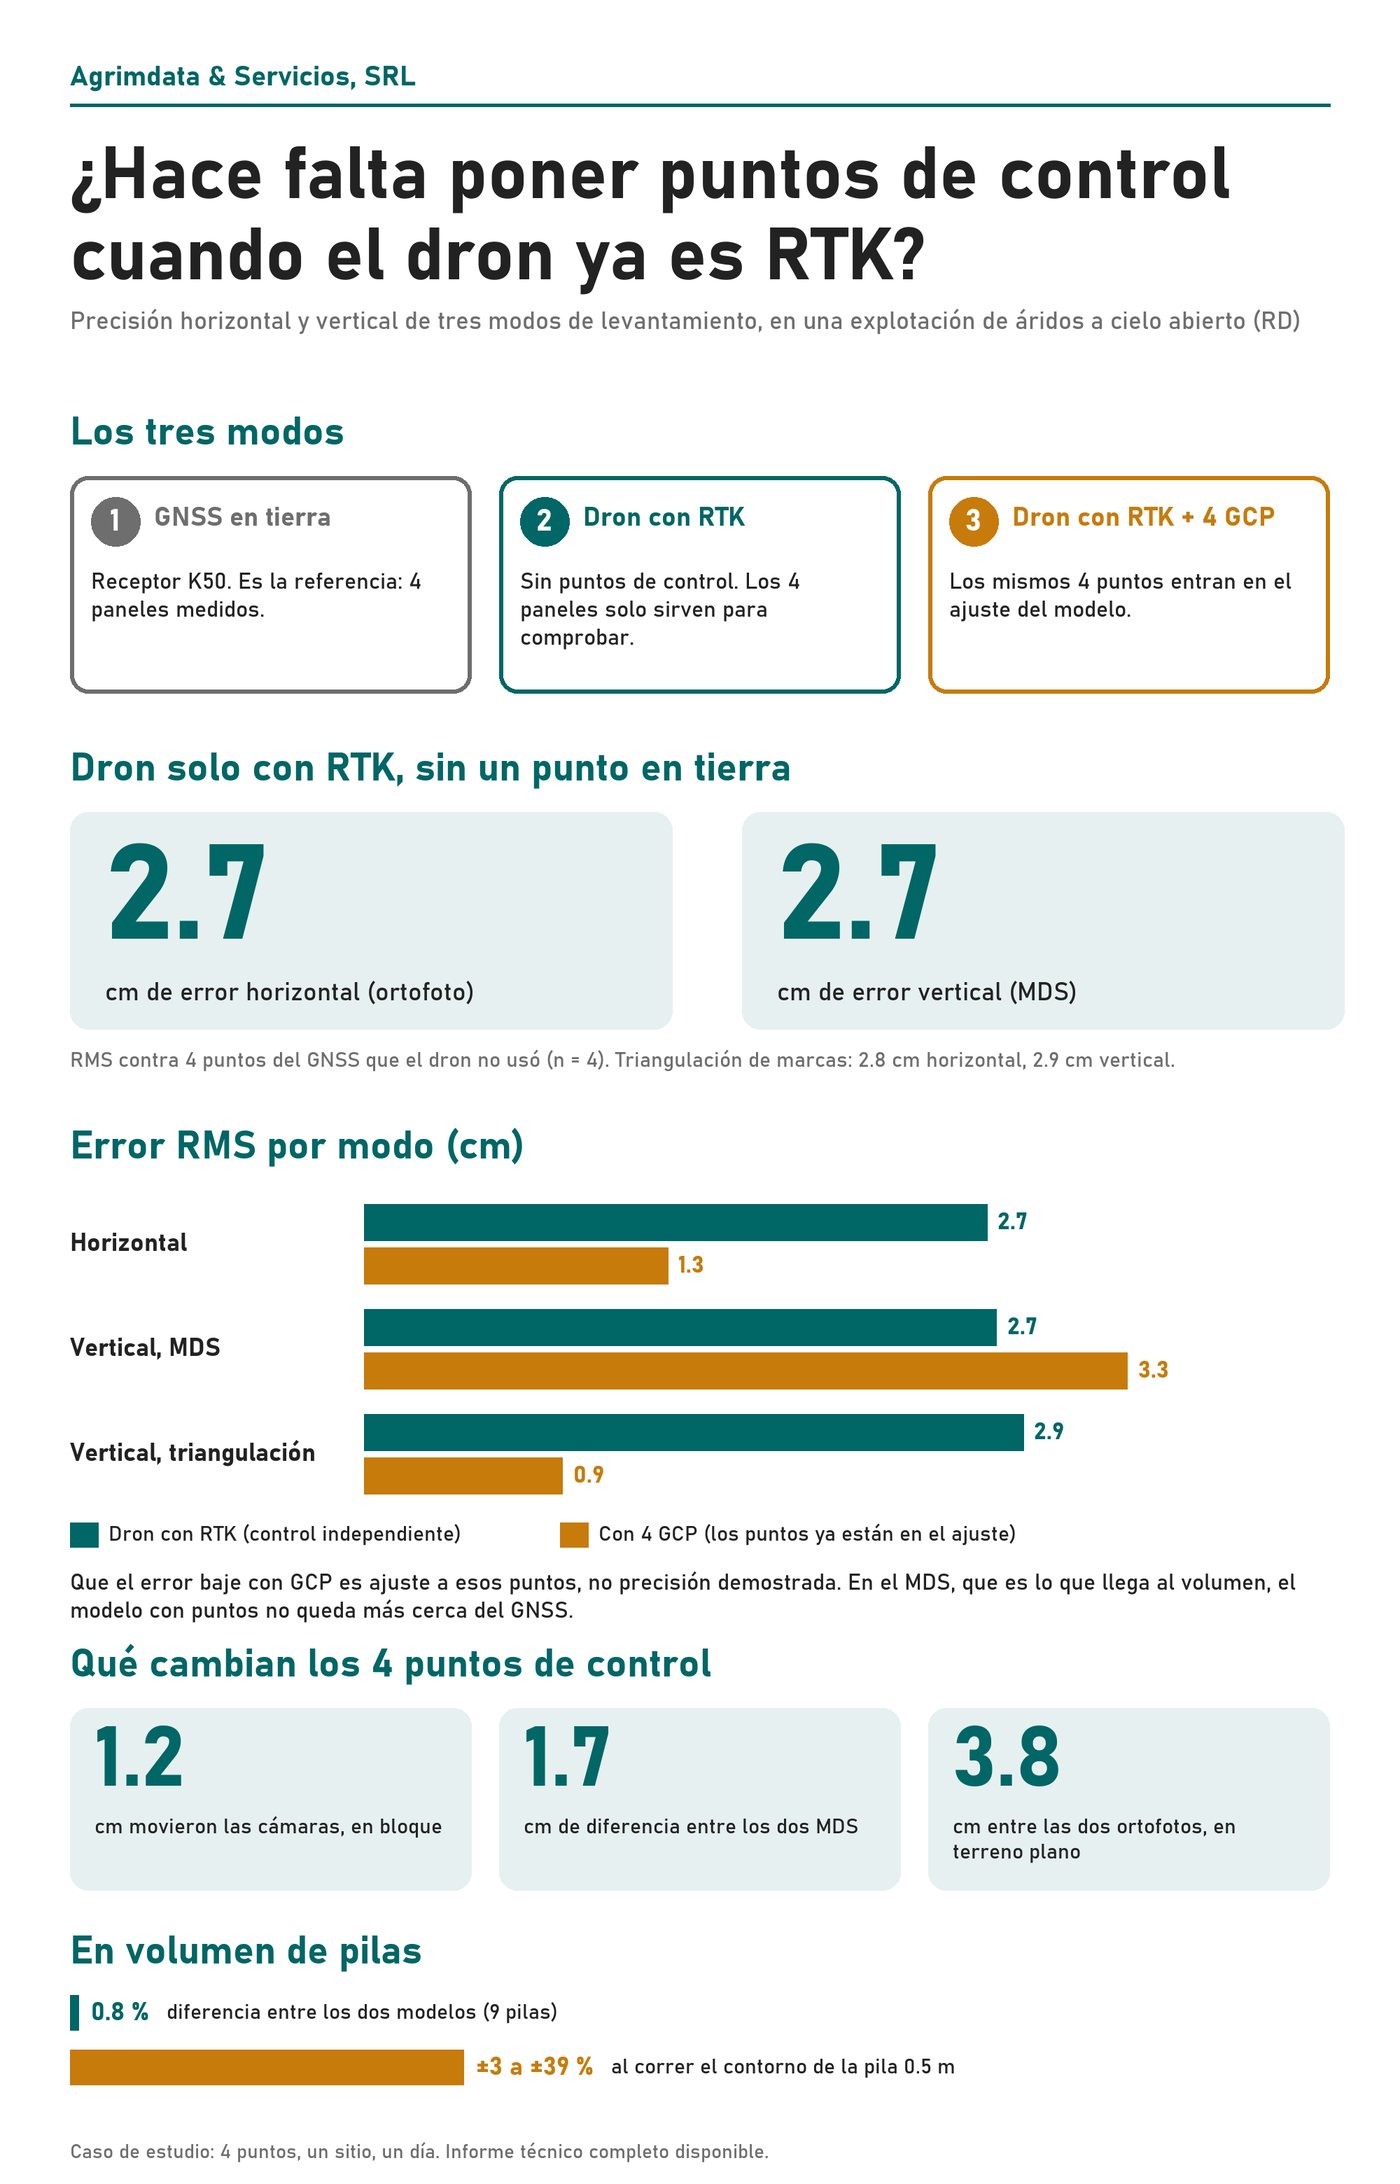
Se comparan tres modos de levantar un mismo sitio: GNSS en tierra (receptor K50, tomado como referencia), dron con RTK sin puntos de control (vuelo A, 284 fotos) y dron con RTK más 4 puntos de control (vuelo B, 280 fotos, seis minutos después). Contra 4 paneles medidos con el K50, el dron solo con RTK queda a 2.7 cm RMS en horizontal sobre la ortofoto y a 2.7 cm RMS en vertical sobre el modelo digital de superficie (MDS); por triangulación de marcas son 2.8 y 2.9 cm (n = 4, control independiente). Con los 4 puntos en el ajuste los residuos bajan a 1.3 cm en horizontal (ortofoto) y 0.9 cm en vertical (triangulación), pero esos puntos ya no son independientes; en el MDS el modelo con puntos queda a 3.3 cm del K50, no más cerca que el modelo solo con RTK. Los puntos de control movieron las cámaras en bloque 1.2 cm, los dos MDS difieren −1.7 cm en mediana en terreno estable y las dos ortofotos 3.8 cm RMS en terreno plano.
Como consecuencia práctica, en las 9 pilas cuyo volumen entregado se reproduce, los dos modelos difieren 11.1 m³ sobre 1,323 m³ (0.8 %), y pila por pila de −4.6 % a 4.0 %. Es menos que lo que cambia el volumen al correr el contorno de la pila 0.5 m (de ±3 % a ±39 %) o al pasar de curvas de nivel al MDS directo (+8.5 % en el total). El estudio tiene 4 puntos, un sitio y un día, y los dos vuelos cambian a la vez en más de una cosa (sección 6).
1. Introducción
Un levantamiento fotogramétrico con dron se puede georreferenciar de tres maneras que se comparan seguido: apoyar el modelo en puntos medidos con GNSS en tierra (GCP), confiar en las posiciones RTK que el dron registra en cada foto, o medir en tierra con GNSS sin dron. El dron RTK ya trae cada foto con una posición de 1 a 2 cm, y colocar y medir puntos cuesta tiempo en un sitio con maquinaria en movimiento. La pregunta que casi siempre aparece al contratar el trabajo es cuánta precisión horizontal y vertical se gana con cada modo.
Este informe responde tres preguntas con datos de un levantamiento real:
Precisión. ¿qué error horizontal y vertical tiene el dron solo con RTK, medido contra puntos del GNSS que no usó?
Efecto de los puntos. ¿qué cambia en el modelo, en la ortofoto y en las cámaras cuando se añaden 4 puntos de control?
Volumen. ¿cuántos metros cúbicos cambian en cada pila, y eso es mucho o poco frente a otras decisiones del trabajo?
2. Sitio, equipos y vuelos
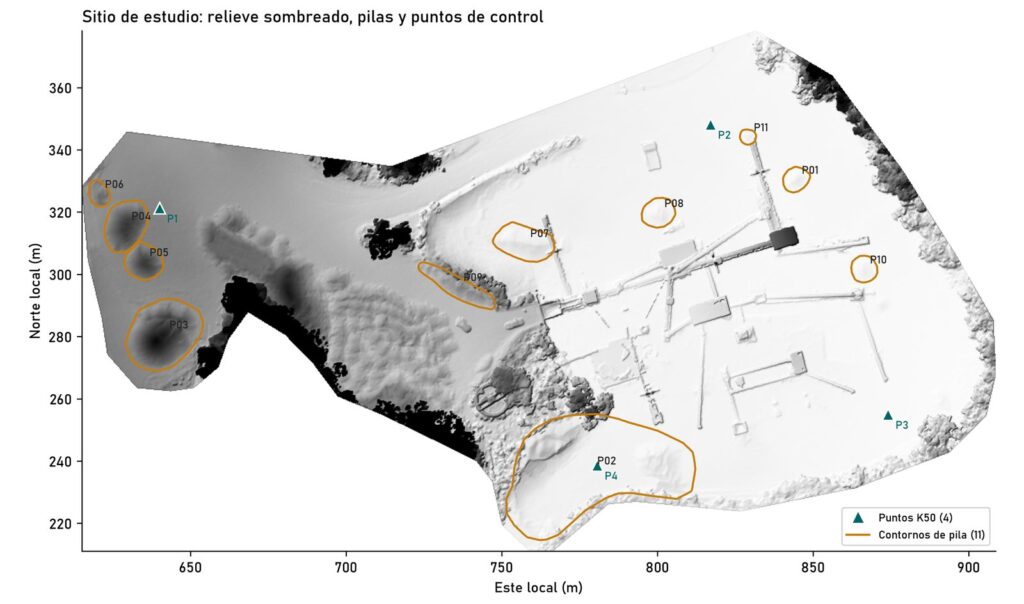
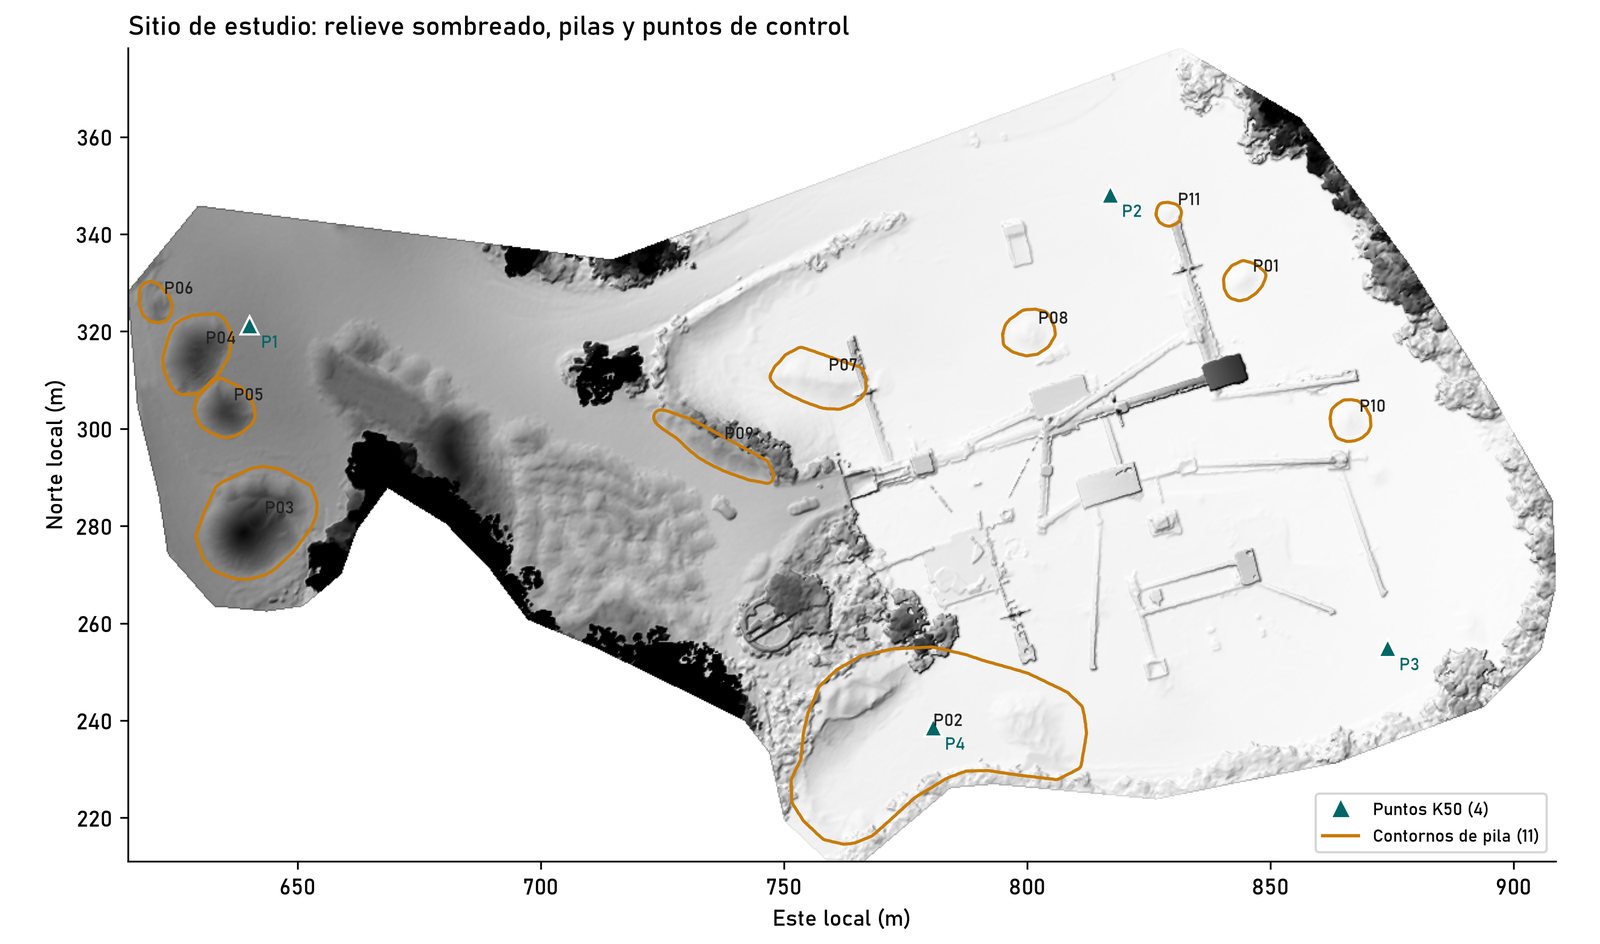
El sitio es una explotación de áridos a cielo abierto en la región sur (RD). El área levantada ronda las 10.1 ha, con una zona de pilas sobre una plataforma al oeste y otras pilas pequeñas en el fondo de la cantera, entre bandas transportadoras y estructuras. Todos los datos están en UTM zona 19N (WGS84). En las figuras las coordenadas son locales y no identifican el sitio.
Equipo: dron DJI Mavic 3 Enterprise con cámara 4/3 CMOS de 20 MP y módulo RTK; receptor GNSS Kolida K50 con colector H6; procesamiento en Pix4Dmapper 4.5.6. Los dos vuelos se hicieron el 1 de febrero de 2025 sobre la misma área, con 6 minutos entre uno y otro.
| Vuelo A: solo RTK | Vuelo B: RTK y 4 GCP | |
|---|---|---|
| Fotos calibradas | 284 | 280 |
| Hora local del vuelo | 10:11 a 10:16 | 10:17 a 10:22 |
| GSD (cm/píxel) | 2.06 | 2.08 |
| Precisión de la etiqueta RTK, horizontal / vertical (cm) | 0.95 / 2.3 | 0.94 / 2.3 |
| Fotos con solución RTK fija (registro del dron) | 284 de 284 | 280 de 280 |
| Control en el ajuste | Ninguno; 4 puntos como checkpoints | 4 GCP |
| Error medio de reproyección (px) | 0.113 | 0.116 |
| Densificación: escala de imagen | 1/4 | 1/2 |
| Puntos 3D densificados (millones) | 3.49 | 16.55 |
Tabla 1. Los dos vuelos. Valores de los informes de calidad de Pix4D, de los .p4d y del registro de eventos del dron.
La carpeta del vuelo B se llama «PPK», pero el modelo se calculó con las etiquetas RTK del dron. No se aplicó posproceso PPK, y la carpeta no incluye observaciones de una base para hacerlo. Por eso la comparación es RTK frente a RTK con puntos de control, no PPK.
Los tres modos
GNSS. los 4 puntos medidos con el receptor K50 sobre paneles de damero en el terreno. Son la referencia (verdad de campo) para medir a los otros dos. Su propia incertidumbre no se evaluó aquí. No hay un levantamiento GNSS de las pilas en la carpeta (los archivos de puntos están vacíos), así que el GNSS no se compara como método de cálculo de volumen.
Dron RTK. vuelo A. Georreferenciado solo con las etiquetas RTK de las fotos. Los 4 puntos del K50 son checkpoints: no entraron en el ajuste.
Dron RTK con GCP. vuelo B. Las mismas etiquetas RTK más los 4 puntos del K50 como GCP en el ajuste.
3. Métodos
3.1 Qué se compara y qué no
Entre el vuelo A y el B cambian tres cosas a la vez: el ajuste usa o no 4 puntos de control, las fotos son de pasadas distintas (seis minutos de diferencia) y la densificación se corrió a una escala de imagen distinta (1/4 en A, 1/2 en B). Los resultados miden el efecto de las tres juntas y no se pueden separar con estos datos. No se corrieron las variantes que las aislarían (el mismo vuelo con y sin puntos, o con la misma densificación).
3.2 Precisión puntual
Los 4 puntos se midieron con el K50. Para cada uno se tomaron las marcas que Pix4D guarda en el proyecto (entre 35 y 53 fotos por punto), y se triangularon con los parámetros de cámara calibrados, con distorsión radial y tangencial, por mínimos cuadrados. El modelo de cámara se validó reproyectando los puntos del K50 sobre las fotos del vuelo B: el error medio contra las marcas fue de 0.6 px. Como segunda medida, se tomó la cota del MDS en el punto (mediana de una ventana de unos 0.6 m). En el vuelo A los 4 puntos no entraron en el ajuste, así que el error es independiente. En el vuelo B sí entraron, así que lo que se obtiene es un residuo de ajuste, no una precisión independiente. Se calcularon media, desviación estándar y RMS, y la exactitud al 95 % con la regla de ASPRS 2023 (1.96 por el RMS vertical). ASPRS pide al menos 30 puntos de chequeo; con 4 las cifras son indicativas.
La precisión horizontal se midió además sobre la ortofoto. Los 4 puntos están marcados con paneles de damero 2×2; se localizó el centro del damero en cada ortofoto (esquina de mayor respuesta de Harris cerca del punto, refinada a subpixel sobre la imagen ampliada 4 veces) y se comparó con la coordenada Este y Norte del K50. Además se registraron las dos ortofotos entre sí (SIFT y RANSAC, transformación de similitud) para ver cuánto se desplazan una respecto a la otra en toda el área, sin depender de los 4 puntos; se reporta sobre terreno plano (pendiente menor de 5 grados), donde el relieve no desplaza la imagen.
3.3 Cámaras
Pix4D guarda, por foto, la posición optimizada y la de la etiqueta RTK. La diferencia mide cuánto se apartó el ajuste de lo que decía el dron. En el vuelo A es el ajuste solo; en el B incluye el efecto de los puntos de control.
3.4 Superficies
Se usaron dos representaciones de la superficie, para los dos vuelos. La primera son las curvas de nivel de 10 cm que genera Pix4D a partir del MDT (malla de 1 m y líneas de al menos 4 vértices); de ahí salió el inventario entregado al cliente. La segunda es el MDS directo de 2 cm. Para comparar los dos MDS se llevaron a una rejilla común de 10 cm y se restaron (B menos A). Las estadísticas se calcularon sobre terreno estable: celdas con dato en ambos MDS, pendiente menor de 5 grados, fuera de las pilas con un margen de 3 m, y con diferencia menor de 50 cm, para dejar fuera maquinaria y vehículos que cambiaron de lugar entre las pasadas.
3.5 Pilas y volumen
El DWG entregado trae curvas pero no los contornos de pila. Los contornos están en el plano en PDF, dibujados con trazo discontinuo. Se recuperaron de ahí: la ortofoto embebida en el plano se registró contra la ortofoto entregada (SIFT y RANSAC; 4,462 coincidencias, error cuadrático medio de 1.1 cm) y con esa transformación los trazos pasaron a UTM. Salieron 11 contornos.
La base de cada pila es la superficie triangulada (Delaunay) de los puntos del contorno, con la cota que tiene la superficie en ese borde. El volumen es la suma, sobre celdas de 10 cm dentro del contorno, de la superficie menos la base por el área de la celda. Los dos vuelos y las dos representaciones usan los mismos contornos y la misma regla. Con esta regla, los volúmenes del vuelo A sobre curvas reproducen los de la tabla entregada al cliente en 9 de las 11 pilas, con diferencias de hasta 3.2 % (sección 4.5); esas 9 son las que se suman y se comparan. Las otras dos se muestran aparte.
3.6 Sensibilidad al contorno
Para poner la diferencia entre vuelos al lado de otra fuente de variación que siempre existe, se corrió cada contorno 0.25 m y 0.5 m hacia adentro y hacia afuera y se recalculó el volumen sobre las curvas del vuelo A.
3.7 Reproducibilidad
Todo el cálculo está en guiones de Python (carpeta scripts del estudio) que leen los archivos originales sin modificarlos y escriben tablas en CSV. Cuatro pruebas con superficies sintéticas de volumen conocido (cono, prisma sobre terreno inclinado, sesgo vertical uniforme y triangulación) pasan antes de usar los datos reales. Las cifras de este texto se leen de esas tablas.
4. Resultados
4.1 Precisión horizontal y vertical por modo
| Modo | Control | Horizontal, ortofoto (cm) | Horizontal, triangulación (cm) | Vertical, MDS (cm) | Vertical, triangulación (cm) |
|---|---|---|---|---|---|
| GNSS K50 | referencia | — | — | — | — |
| Dron RTK (vuelo A) | independiente | 2.7 | 2.8 | 2.7 | 2.9 |
| Dron RTK con GCP (vuelo B) | ajuste, no independiente | 1.3 | 0.8 | 3.3 | 0.9 |
Tabla 2. Error RMS contra los 4 puntos del K50 (n = 4). Horizontal es la raíz de la suma de los cuadrados de los errores Este y Norte.
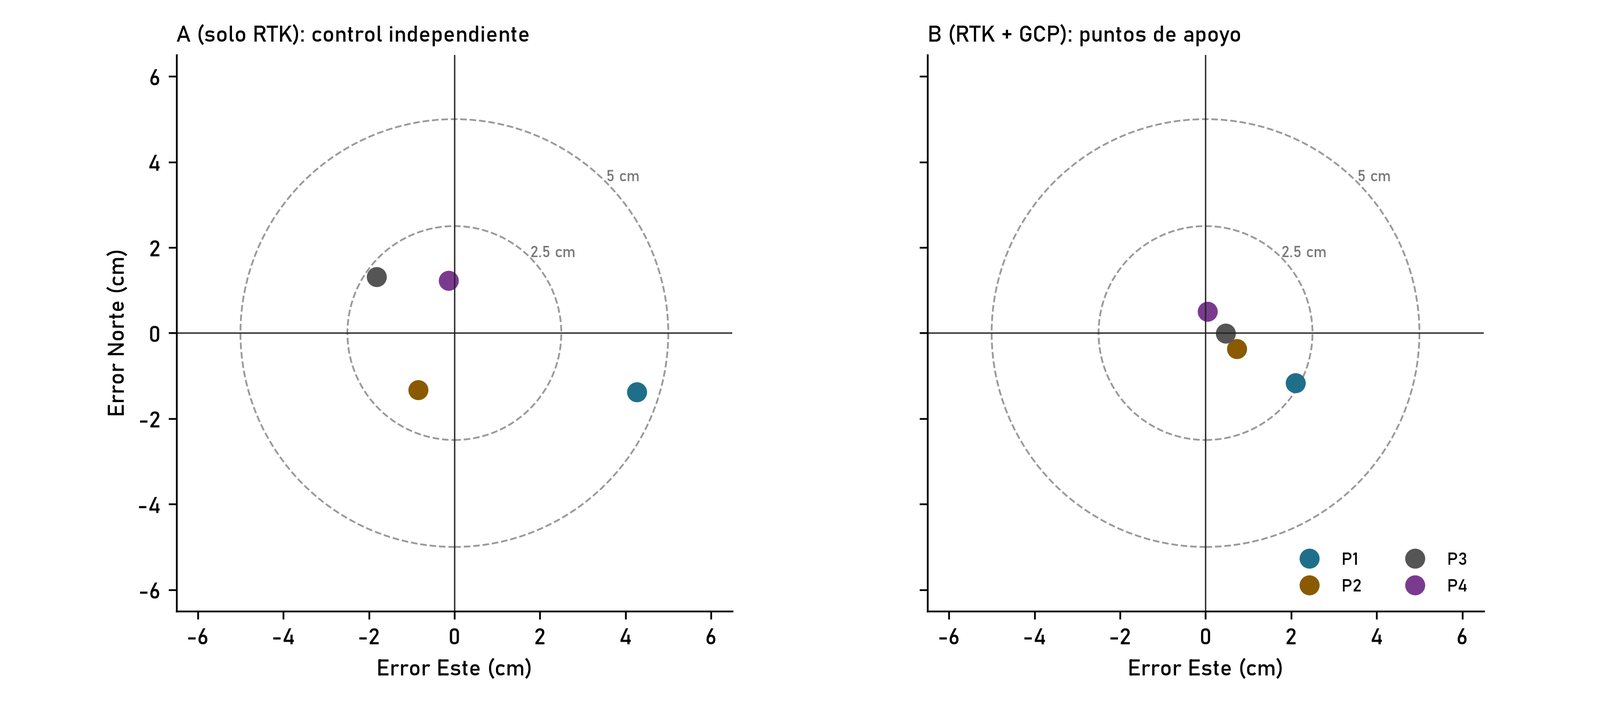
Horizontal. El dron solo con RTK queda a 2.7 cm RMS de los paneles en la ortofoto (máximo 4.5 cm) y a 2.8 cm por triangulación; las dos medidas coinciden. Con los 4 puntos en el ajuste el residuo baja a 1.3 cm en la ortofoto y 0.8 cm por triangulación, pero ese número dice cuánto se ajustó el modelo a esos puntos, no cuánto vale el modo en un punto nuevo.
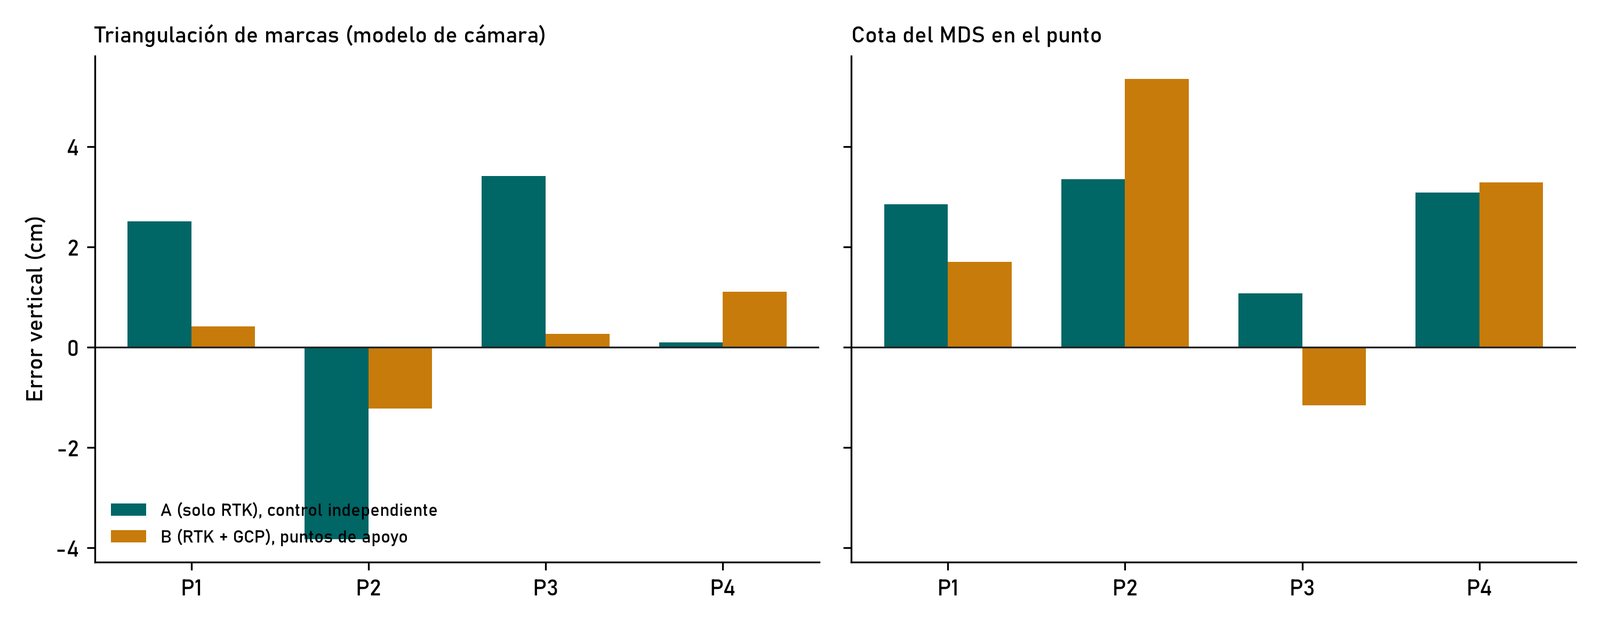
Vertical. El dron solo con RTK queda a 2.7 cm RMS en el MDS (2.9 cm por triangulación), con el MDS 2.6 cm por encima de los puntos en promedio, un sesgo pequeño y de signo constante. Con puntos de control el MDS queda a 3.3 cm RMS: la mejora que aparece al usar GCP es de ajuste, y en el producto que llega al volumen el modelo con puntos no queda más cerca del K50 que el modelo solo con RTK. Horizontal y vertical son del mismo orden en el RTK, unos 2.7 cm cada una.
| Vuelo y método | n | Media (cm) | Desv. (cm) | RMS (cm) | ASPRS 95 % (cm) | Control |
|---|---|---|---|---|---|---|
| A (solo RTK), MDS | 4 | 2.6 | 1.0 | 2.7 | 5.4 | independiente |
| A (solo RTK), triangulación | 4 | 0.5 | 3.2 | 2.9 | 5.6 | independiente |
| B (RTK y GCP), MDS | 4 | 2.3 | 2.7 | 3.3 | 6.5 | ajuste |
| B (RTK y GCP), triangulación | 4 | 0.1 | 1.0 | 0.9 | 1.7 | ajuste |
Tabla 3. Detalle vertical respecto a los 4 puntos del K50 (positivo = modelo por encima). Con n = 4 las cifras son indicativas.
4.2 Cuánto movió el ajuste a las cámaras
| Vuelo | Fotos | Media E (cm) | Media N (cm) | Media Z (cm) | Desv. Z (cm) | RMS 3D (cm) |
|---|---|---|---|---|---|---|
| A (solo RTK) | 284 | 0.00 | 0.00 | −0.01 | 0.73 | 0.73 |
| B (RTK y GCP) | 280 | 0.51 | 0.36 | 0.67 | 0.79 | 1.21 |
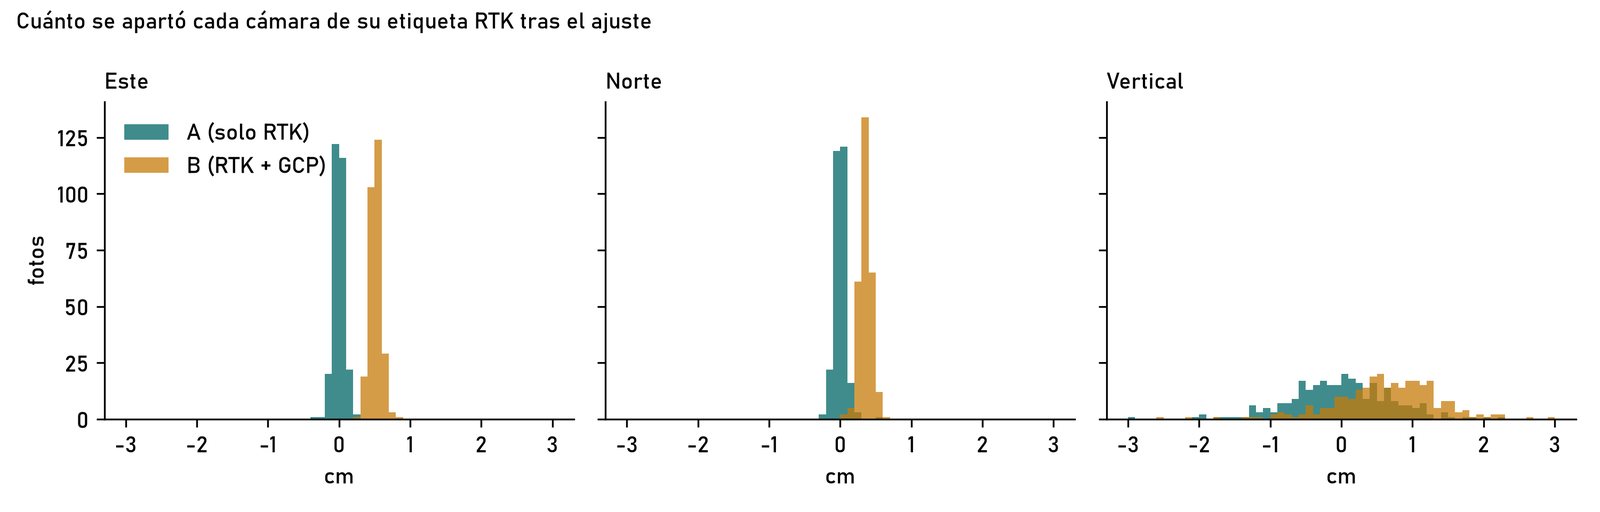
Tabla 4. Posición ajustada menos posición de la etiqueta RTK.
En el vuelo A el ajuste casi no movió las cámaras (RMS de 0.73 cm). En el B las movió en bloque: 0.5 cm al este, 0.4 cm al norte y 0.7 cm en vertical, con una dispersión de menos de 1 cm entre fotos. Es decir, las etiquetas RTK ya coincidían con los puntos del K50 a cerca de 1 cm, y los puntos de control corrigieron ese desplazamiento rígido. Las etiquetas pesan mucho en el ajuste (precisión declarada de 0.9 y 2.3 cm), lo que limita cuánto pueden cambiar las cámaras.
4.3 Diferencia entre los dos MDS
| Conjunto | Área (m²) | Mediana (cm) | Media (cm) | Desv. robusta (cm) | P5 (cm) | P95 (cm) |
|---|---|---|---|---|---|---|
| Terreno estable | 10,742 | −1.7 | −1.7 | 1.9 | −4.9 | 1.8 |
| Dentro de pilas (con 3 m de margen) | 4,723 | −1.6 | −8.5 | 2.9 | −24.4 | 3.4 |
| Todo con dato | 29,878 | −2.1 | −6.3 | 2.9 | −33.7 | 5.7 |
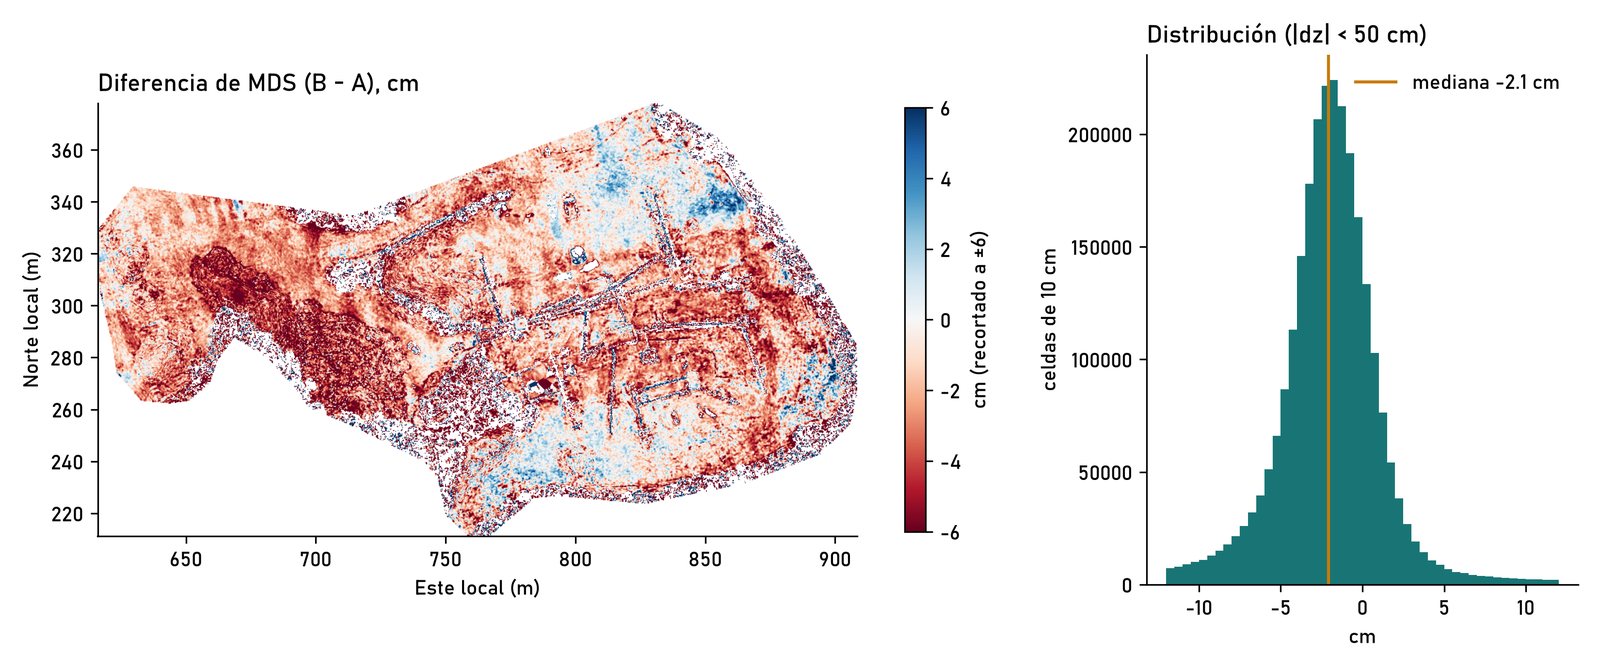
Tabla 5. Diferencia B menos A en celdas de 10 cm. La desviación robusta es 1.4826 por la mediana de las desviaciones absolutas.
En terreno estable el MDS del vuelo B queda 1.7 cm por debajo del A en mediana, con dispersión robusta de 1.9 cm. La diferencia crece con la distancia al punto K50 más cercano: −1.0 cm a menos de 25 m y −2.9 cm entre 75 y 100 m. Un plano ajustado a la diferencia da una inclinación de 1.5 cm por 100 m hacia el norte y 0.6 cm por 100 m hacia el este, y explica poco de la dispersión (de 2.84 a 2.78 cm). Fuera del terreno estable, las diferencias grandes se concentran en bordes de talud y en las bandas transportadoras (figura 5), donde un cambio físico entre pasadas o un borde vertical pesa más que cualquier sesgo del modelo.
Entre las dos ortofotos, registradas entre sí con 1,182 puntos homólogos, no hay desplazamiento horizontal rígido: la media es de −0.2 cm al este y 0.4 cm al norte. En terreno plano (471 puntos) la diferencia punto a punto es de 3.8 cm RMS (mediana 2.1 cm, percentil 95 de 8.1 cm), con una diferencia de escala de 51 ppm. Esa cifra incluye el ruido de la correspondencia a 20 cm de resolución, así que es un techo de la diferencia horizontal real entre los dos modos.
4.4 Volumen por pila
| Pila | Material | Área (m²) | A curvas (m³) | B curvas (m³) | B−A (m³) | B−A (%) | A MDS (m³) | B MDS (m³) |
|---|---|---|---|---|---|---|---|---|
| P01 | Arena | 52 | 23.4 | 23.0 | −0.4 | −1.5 | 27.7 | 26.8 |
| P02 (a) | Arena | 1,578 | −477.3 | −383.1 | 94.3 | −19.7 | −5,037.5 | −4,428.7 |
| P03 | Arena | 419 | 770.9 | 781.7 | 10.8 | 1.4 | 805.0 | 810.6 |
| P04 | Blanco | 178 | 197.4 | 196.8 | −0.6 | −0.3 | 220.0 | 218.9 |
| P05 | Blanco | 109 | 104.6 | 103.9 | −0.7 | −0.7 | 120.1 | 119.8 |
| P06 | Blanco | 44 | 14.2 | 14.1 | −0.1 | −0.6 | 17.4 | 17.4 |
| P07 | Desperdicio | 173 | 157.3 | 157.6 | 0.3 | 0.2 | 179.0 | 180.3 |
| P08 | Desperdicio | 80 | 25.5 | 26.5 | 1.0 | 4.0 | 32.7 | 31.5 |
| P09 (b) | Desperdicio de blanco | 140 | 77.1 | 80.2 | 3.2 | 4.1 | −7.7 | 0.0 |
| P10 | Grava | 57 | 26.3 | 27.2 | 0.9 | 3.3 | 30.3 | 31.4 |
| P11 | Gravilla | 20 | 3.6 | 3.4 | −0.2 | −4.6 | −22.9 | −23.9 |
| Suma de 9 (sin P02 ni P09) | 1,323.1 | 1,334.2 | 11.1 | 0.8 |
Tabla 6. Volumen neto con la base triangulada del contorno. (a) P02: el contorno encierra una ladera y con esa base el volumen neto sale negativo; no es una pila que esa regla represente. (b) P09: no reproduce el volumen entregado (sección 4.5). En el MDS de 2 cm, P09 y P11 dan volumen negativo o casi nulo probablemente porque su borde está junto a estructuras; esas dos pilas no entran en la suma del MDS.
Sobre curvas, las 9 pilas suman 1,323.1 m³ en el vuelo A y 1,334.2 m³ en el B: 11.1 m³ de diferencia (0.84 %). Pila por pila va de −4.6 % a 4.0 %, y la mayor diferencia en metros cúbicos (10.8 m³) está en la pila más grande (P03, 771 m³). Sobre el MDS directo, las 8 pilas que dan volumen positivo suman 1,432.3 m³ en A y 1,436.6 m³ en B (0.30 %).
El MDS directo da más volumen que las curvas en todas esas pilas, de +4 % a +28 % (+8.5 % en total). Las curvas de Pix4D se generan sobre una malla de 1 m, lo que es coherente con que aplanen las cimas; no se probó con otra resolución.
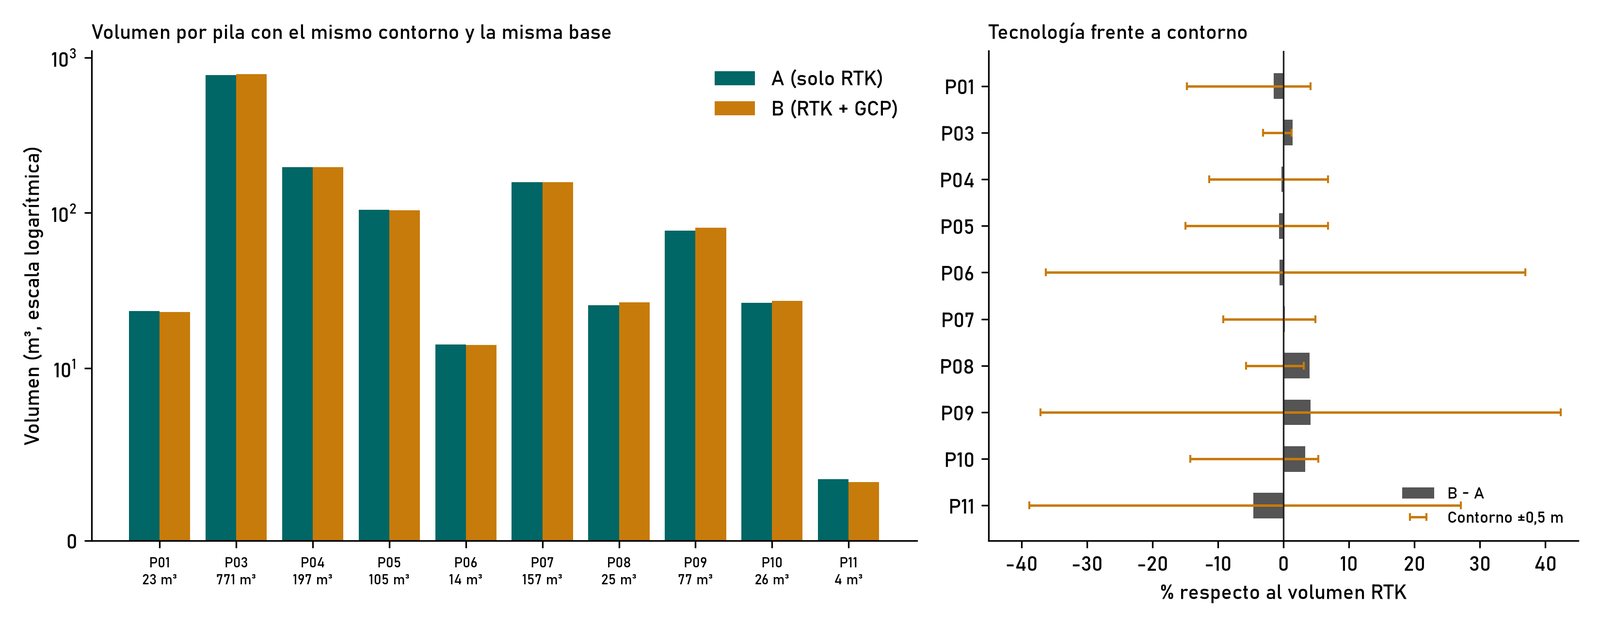
4.5 Cotejo con el inventario entregado
| Pila | Material | Entregado (m³) | Calculado (m³) | Dif. (m³) | Dif. (%) |
|---|---|---|---|---|---|
| P03 | Arena | 771.39 | 770.85 | −0.54 | −0.1 |
| P02 | Arena | — | −477.33 | neto negativo | |
| — | Arena | 2,476.15 | sin pareja | ||
| P04 | Blanco | 203.92 | 197.40 | −6.52 | −3.2 |
| P05 | Blanco | 107.59 | 104.62 | −2.97 | −2.8 |
| P06 | Blanco | 14.33 | 14.21 | −0.12 | −0.9 |
| P09 | Desperdicio de blanco | 133.01 | 77.05 | −55.96 | −42.1 |
| P07 | Desperdicio | 157.80 | 157.31 | −0.49 | −0.3 |
| P08 | Desperdicio | 25.80 | 25.46 | −0.34 | −1.3 |
| P01 | Arena | 23.86 | 23.38 | −0.48 | −2.0 |
| P10 | Grava | 26.56 | 26.33 | −0.23 | −0.9 |
| P11 | Gravilla | 3.60 | 3.56 | −0.04 | −1.1 |
Tabla 7. Volumen calculado aquí (vuelo A, curvas, base triangulada) frente a la tabla de volúmenes entregada al cliente.
9 de las 11 cifras entregadas se reproducen con diferencias de 0.1 % a 3.2 %, lo que confirma que el inventario salió del vuelo A, de las curvas de Pix4D y de una base triangulada del contorno. Dos no se reproducen. La de P09 (133.01 m³ entregados frente a 77.05 m³ calculados) cambia mucho con el contorno: con el contorno 1 m más grande se obtienen 134 m³. La de P02 (2,476.15 m³) no sale con ninguna de las bases que se probaron (triangulada con contornos de −1 a +2 m, plano ajustado, plano horizontal a distintas cotas): la más cercana queda a 35 %. El contorno encierra una ladera, y el método con que se obtuvo esa cifra no se pudo recuperar con los datos de la carpeta.
4.6 Sensibilidad al contorno
| Pila | Volumen A (m³) | −0.50 m (%) | −0.25 m (%) | +0.25 m (%) | +0.50 m (%) |
|---|---|---|---|---|---|
| P01 | 23.4 | −14.7 | −5.2 | 3.4 | 4.1 |
| P02 | −477.3 | 6.9 | 4.8 | −5.7 | −10.2 |
| P03 | 770.9 | −3.1 | −1.4 | 0.8 | 1.2 |
| P04 | 197.4 | −11.4 | −5.4 | 3.9 | 6.8 |
| P05 | 104.6 | −15.0 | −6.2 | 5.1 | 6.8 |
| P06 | 14.2 | −36.3 | −19.0 | 19.2 | 36.9 |
| P07 | 157.3 | −9.2 | −4.2 | 3.0 | 4.8 |
| P08 | 25.5 | −5.7 | −2.7 | 1.5 | 3.1 |
| P09 | 77.1 | −37.1 | −19.4 | 20.8 | 42.3 |
| P10 | 26.3 | −14.2 | −6.6 | 3.7 | 5.3 |
| P11 | 3.6 | −38.8 | −17.9 | 13.8 | 27.1 |
Tabla 8. Cambio del volumen al correr el contorno (negativo = hacia adentro). Curvas, vuelo A. P02 no es interpretable con esta base.
Correr el contorno medio metro cambia el volumen entre ±3 % (P03) y ±39 % (P11). En las 5 pilas de menos de 30 m³, correr el contorno 0.5 m cambia el volumen entre 5.7 % y 39 %, y en todas es más que la diferencia entre vuelos (0.6 % a 4.6 %).
5. Discusión
Los resultados apuntan en una dirección y conviene leerlos con sus límites. En este sitio, el dron con RTK entrega, sin un solo punto en tierra, unos 2.7 cm de error horizontal y 2.7 cm vertical contra puntos que no usó. Un vuelo con RTK y otro con RTK más 4 puntos de control dan modelos que difieren 1.7 cm en terreno estable, ortofotos que difieren 3.8 cm en terreno plano y volúmenes que difieren menos de 5 % pila por pila. Hay dos explicaciones que encajan con los datos.
El RTK ya estaba bien calibrado. Las etiquetas RTK pesan mucho en el ajuste y, en el vuelo B, ya estaban a cerca de 1 cm de los puntos medidos. Los puntos de control corrigieron un desplazamiento rígido de poco más de 1 cm.
El volumen es poco sensible a un sesgo vertical uniforme. La base triangulada se construye con las cotas del propio borde de la pila. Un sesgo vertical uniforme sube la superficie y la base por igual y se cancela. La prueba sintética lo confirma (volumen igual con 5 cm de sesgo). Lo que no se cancela son las deformaciones locales entre el borde y el centro, y la dispersión entre los dos MDS es del orden de 2 cm.
Qué da cada modo. El GNSS sigue siendo lo que mide el control y lo que valida: sin sus puntos no habría forma de saber que el RTK estaba a unos 2.7 cm. Los puntos de control bajan el residuo en los mismos puntos que se usaron, pero con 4 puntos no se puede demostrar que mejoren la precisión en un punto nuevo, y en el MDS el modelo con puntos queda a 3.3 cm del K50 frente a 2.7 cm del modelo solo con RTK. En este caso la diferencia práctica entre los dos modos de dron es de trabajo en campo (colocar y medir puntos frente a no hacerlo), no de precisión.
Lo que sí movió el volumen, y bastante más, fueron dos decisiones de procesamiento que no tienen que ver con los puntos de control: dónde se dibuja el borde de la pila y cómo se genera la superficie (curvas de un MDT filtrado o MDS directo). Un contrato de inventario que fije el contorno y la superficie, y que reporte el volumen con su incertidumbre, controla más la cifra final que exigir puntos de control.
Esto no dice que los puntos de control sobren. Con 4 puntos, la precisión vertical absoluta queda poco definida: el vuelo A tiene un error independiente de 2.7 cm RMS, y ese número no se puede verificar con la rigurosidad que pide ASPRS. Un trabajo con valor legal o fiscal, o donde lo que importa es la cota de la pila y no su volumen, sigue necesitando control independiente. Y en un sitio donde la base RTK no esté calibrada o la señal falle, el desplazamiento rígido puede ser de decenas de centímetros, no de 1 cm.
6. Limitaciones
Cuatro puntos, un sitio, un día y una altura de vuelo. Es un caso de estudio, no una validación.
Los dos vuelos difieren en tres cosas a la vez (puntos de control, pasada y escala de densificación). No se separaron.
El vuelo B no tiene control independiente: los 4 puntos entraron en su ajuste.
El K50 se toma como verdad de campo; su propia incertidumbre no se evaluó (no hay observaciones brutas ni ajuste de la base en la carpeta).
No se aplicó PPK (no hay observaciones de base en la carpeta). Los dos vuelos usan posiciones RTK del dron.
Dos de las once cifras entregadas (P02 y P09) no se reproducen y quedaron fuera de las sumas.
Los contornos se recuperaron del plano en PDF por registro de imagen (error de 1.1 cm), no del DWG de trabajo.
La referencia vertical es la del K50; el modelo de geoide no está documentado en la carpeta.
El MDS de 2 cm es ruidoso en pilas pequeñas junto a estructuras; las comparaciones de volumen más confiables son las de curvas.
7. Conclusiones y recomendaciones
Precisión. Con solo RTK, el dron queda a 2.7 cm RMS en horizontal (ortofoto) y 2.7 cm en vertical (MDS) de 4 puntos del K50 que no usó (n = 4), con el MDS 2.6 cm por encima en promedio.
Efecto de los puntos. Con 4 puntos de control los residuos en esos mismos puntos bajan (1.3 cm en horizontal sobre la ortofoto, 0.9 cm en vertical por triangulación), pero eso es ajuste y no precisión independiente. Las cámaras se movieron en bloque 1.2 cm y los MDS quedaron a 1.7 cm de mediana.
Volumen. En 9 pilas la diferencia entre los dos modelos es de 11.1 m³ sobre 1,323 m³ (0.8 %), menor que la que produce el contorno o la forma de generar la superficie.
Para el próximo inventario: fijar por escrito el criterio del contorno y de la base; usar siempre la misma superficie; medir al menos 5 puntos de chequeo que no entren en el ajuste y reportar su error; informar el volumen con su incertidumbre; tratar con cautela las pilas de menos de 30 m³, porque correr su contorno solo 0.25 m ya cambia el volumen entre 2.7 % y 19 %.
Anexo. Datos por punto de control
| Vuelo | Punto | Marcas | Reproy. (px) | ΔE (cm) | ΔN (cm) | ΔZ triang. (cm) | ΔZ MDS (cm) |
|---|---|---|---|---|---|---|---|
| A | P1 | 53 | 0.98 | 3.6 | −0.7 | 2.5 | 2.9 |
| A | P2 | 51 | 0.85 | −1.5 | −0.6 | −3.8 | 3.4 |
| A | P3 | 35 | 0.53 | −1.8 | 3.2 | 3.4 | 1.1 |
| A | P4 | 51 | 0.84 | −0.7 | −0.2 | 0.1 | 3.1 |
| B | P1 | 51 | 0.54 | 0.5 | −0.4 | 0.4 | 1.7 |
| B | P2 | 49 | 0.48 | 0.0 | −0.1 | −1.2 | 5.4 |
| B | P3 | 37 | 0.40 | −0.2 | 1.1 | 0.3 | −1.2 |
| B | P4 | 47 | 0.58 | −0.4 | −0.6 | 1.1 | 3.3 |
Tabla A1. Error por punto (modelo menos K50).
| Vuelo | Punto | ΔE (cm) | ΔN (cm) | ΔH (cm) |
|---|---|---|---|---|
| A | P1 | 4.3 | −1.4 | 4.5 |
| A | P2 | −0.8 | −1.3 | 1.6 |
| A | P3 | −1.8 | 1.3 | 2.2 |
| A | P4 | −0.1 | 1.2 | 1.2 |
| B | P1 | 2.1 | −1.2 | 2.4 |
| B | P2 | 0.7 | −0.4 | 0.8 |
| B | P3 | 0.5 | 0.0 | 0.5 |
| B | P4 | 0.0 | 0.5 | 0.5 |
Tabla A2. Error horizontal del centro de cada panel en la ortofoto (modelo menos K50).
Una herramienta para esto
Seguir leyendo
Antes de comprar un terreno, mire el plano: qué revisar y qué no le dice el parcelario
El vendedor le enseña un certificado de título y un terreno. Lo que casi nadie comprueba es que…
Leer →Cómo verificar un terreno en República Dominicana desde el exterior, sin viajar
Se puede verificar un terreno en República Dominicana sin viajar: pida al vendedor el número de parcela y…
Leer →Las señales de una estafa inmobiliaria dominicana
Las señales se repiten en los casos documentados: le venden una unidad que no existe o que ya…
Leer →